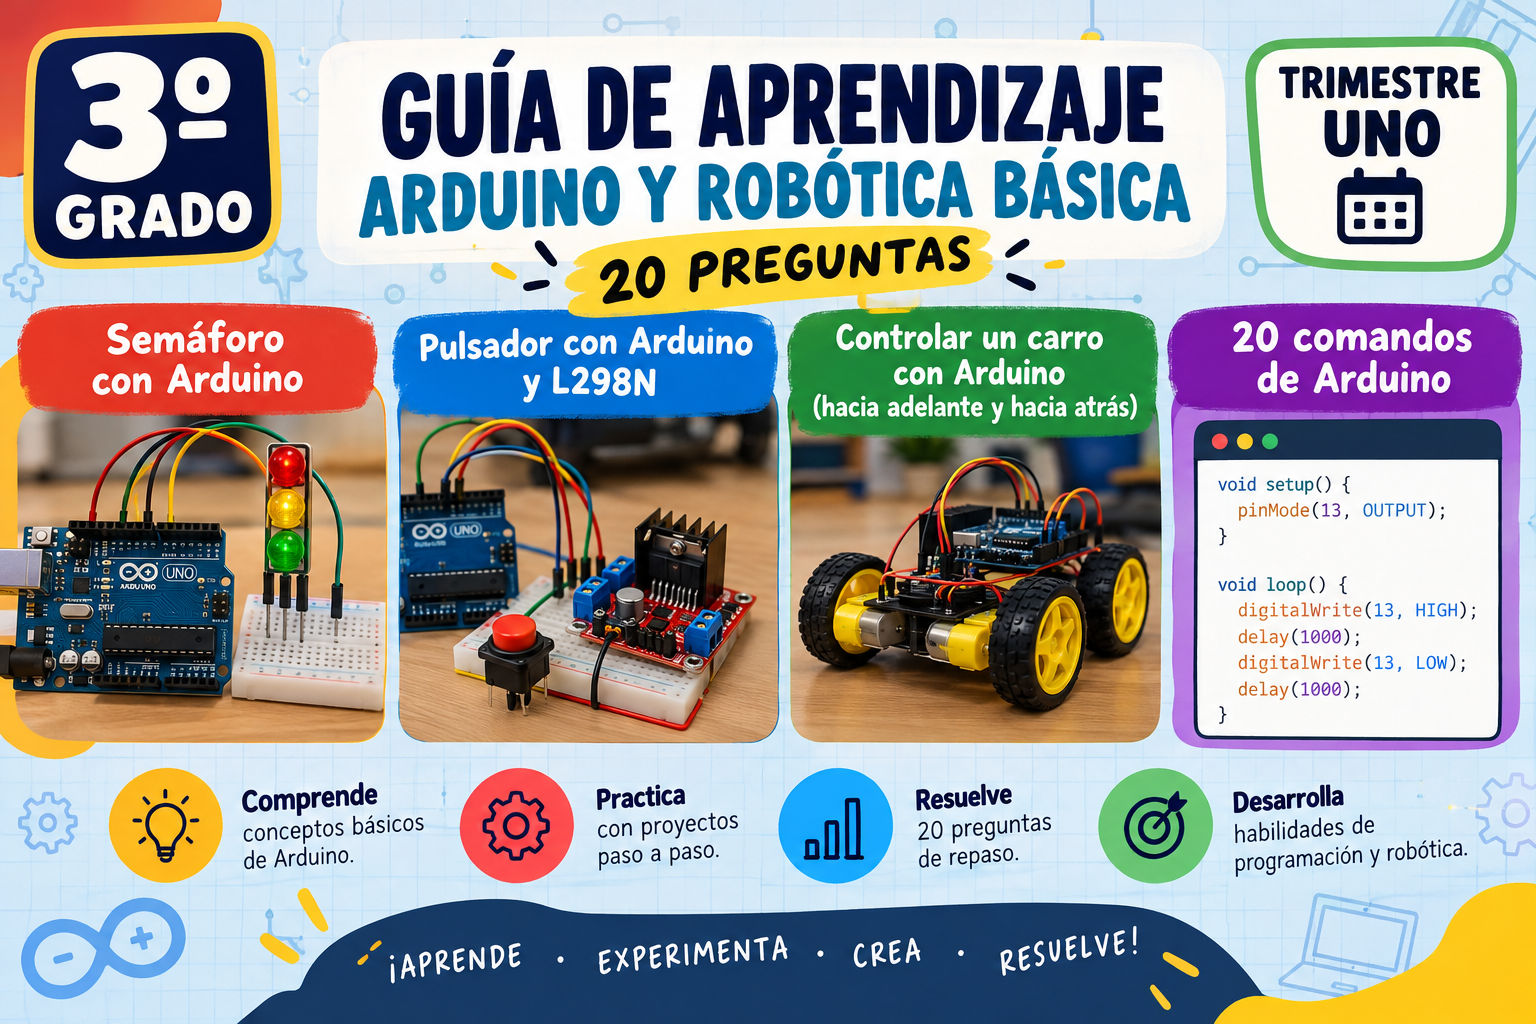
Tercer Grado de Secundaria – Primer Trimestre
Ciclo Escolar 2026–2027
Asignatura: Electrónica
Docente: Profe Juan de Dios
Sitio web: profejuandedios.com
Introducción
Durante el primer trimestre hemos desarrollado diferentes prácticas utilizando Arduino UNO, componentes electrónicos y módulos de control de motores.
Entre los proyectos realizados se encuentran el semáforo con Arduino, el encendido de un LED mediante un pulsador y el control de un carro robótico utilizando el módulo puente H L298N.
También hemos aprendido a utilizar instrucciones de programación para configurar entradas y salidas, controlar dispositivos electrónicos y desarrollar secuencias de funcionamiento.
Esta guía contiene 30 preguntas de opción múltiple que te ayudarán a reforzar tus conocimientos y prepararte para la evaluación del primer trimestre.
Instrucciones
Lee cuidadosamente cada pregunta y selecciona la respuesta correcta.
Cada pregunta contiene cuatro opciones: A, B, C y D. Solamente una es correcta.
Algunas preguntas requieren interpretar fragmentos de código o analizar situaciones que se presentaron durante las prácticas.
PARTE I. FUNDAMENTOS DE ARDUINO Y PROGRAMACIÓN
1. ¿Cuál es la función principal del microcontrolador de Arduino UNO?
A) Distribuir automáticamente la energía entre todos los componentes conectados.
B) Almacenar los programas en la computadora y ejecutarlos desde el puerto USB.
C) Ejecutar las instrucciones de un programa para procesar entradas y controlar salidas.
D) Convertir cualquier señal digital en una señal de corriente alterna.
2. ¿Qué diferencia existe entre las funciones setup() y loop()?
A) setup() ejecuta la configuración inicial una vez y loop() repite continuamente las instrucciones.
B) setup() controla exclusivamente las entradas y loop() controla las salidas.
C) setup() se ejecuta cada segundo y loop() solamente cuando inicia Arduino.
D) Ambas funciones realizan exactamente las mismas operaciones.
3. Observa la siguiente instrucción:
pinMode(8, OUTPUT);¿Qué indica esta instrucción?
A) Que el pin 8 debe recibir una señal analógica.
B) Que el pin 8 permanecerá encendido durante ocho segundos.
C) Que Arduino debe leer continuamente el estado del pin 8.
D) Que el pin 8 se configura como salida digital.
4. ¿Cuál de las siguientes instrucciones permite conocer el estado de un pulsador conectado al pin 2?
A) digitalWrite(2, HIGH);
B) digitalRead(2);
C) pinMode(2, OUTPUT);
D) analogWrite(2, 255);
5. ¿Qué sucede al ejecutar las siguientes instrucciones en un LED conectado correctamente al pin 8?
digitalWrite(8, HIGH);
delay(2000);
digitalWrite(8, LOW);
A) El LED parpadea dos veces por segundo.
B) El LED permanece apagado durante dos segundos y después se enciende.
C) El LED se enciende durante dos segundos y después se apaga.
D) El LED aumenta gradualmente su intensidad durante dos segundos.
6. ¿Cuál es la diferencia entre digitalWrite() y analogWrite()?
A) digitalWrite() establece un nivel lógico alto o bajo, mientras que analogWrite() genera una señal PWM en pines compatibles.
B) digitalWrite() funciona únicamente con sensores y analogWrite() solamente con motores.
C) digitalWrite() permite leer señales digitales y analogWrite() permite leer señales analógicas.
D) Ambas instrucciones generan exactamente el mismo tipo de señal.
7. ¿Qué función cumple la estructura condicional if en Arduino?
A) Repetir indefinidamente todas las instrucciones del programa.
B) Configurar automáticamente todos los pines como entradas digitales.
C) Detener el funcionamiento del microcontrolador hasta recibir una señal.
D) Ejecutar determinadas instrucciones cuando se cumple una condición.
8. ¿Cuál es la función de Serial.begin(9600);?
A) Configurar el pin digital 9600 como salida.
B) Iniciar la comunicación serial a una velocidad de 9600 baudios.
C) Establecer una pausa de 9600 milisegundos.
D) Enviar 9600 caracteres al monitor serial.
PARTE II. PRÁCTICA DEL SEMÁFORO CON ARDUINO
9. En nuestra práctica del semáforo, ¿cuál fue la distribución de los LED en los pines digitales?
A) Rojo 8, amarillo 9 y verde 10.
B) Verde 10, amarillo 9 y rojo 8.
C) Verde 8, amarillo 9 y rojo 10.
D) Verde 8, amarillo 10 y rojo 9.
10. ¿Por qué utilizamos resistencias conectadas en serie con los LED del semáforo?
A) Para limitar la corriente que circula por los LED y evitar daños.
B) Para aumentar el voltaje de alimentación de los LED.
C) Para permitir que los LED almacenen energía cuando están apagados.
D) Para convertir las señales digitales de Arduino en señales analógicas.
11. Analiza el siguiente código:
digitalWrite(8, HIGH);
delay(3000);
digitalWrite(8, LOW);
digitalWrite(9, HIGH);
¿Qué sucede durante su ejecución?
A) Los LED de los pines 8 y 9 permanecen encendidos simultáneamente durante tres segundos.
B) El LED del pin 9 se enciende primero y después se activa el pin 8.
C) El LED del pin 8 parpadea tres veces antes de encender el pin 9.
D) El LED del pin 8 permanece encendido tres segundos, se apaga y después se enciende el LED del pin 9.
12. Si queremos que la luz roja del semáforo permanezca encendida durante cinco segundos, ¿qué instrucción debemos utilizar?
A) delay(500);
B) delay(5000);
C) delay(50);
D) delay(50000);
13. ¿Qué sucedería si olvidamos configurar los pines de los LED como OUTPUT?
A) Arduino configuraría automáticamente los pines como salidas PWM.
B) Los LED funcionarían normalmente porque digitalWrite() siempre configura los pines como salidas.
C) Los pines permanecerían como entradas por defecto y los LED podrían no funcionar correctamente.
D) Arduino dejaría de ejecutar permanentemente el programa.
14. Un alumno quiere modificar el semáforo para que el LED amarillo permanezca encendido dos segundos en lugar de uno. ¿Qué debe hacer?
A) Cambiar la instrucción correspondiente de delay(1000) a delay(2000).
B) Cambiar pinMode(9, OUTPUT) por pinMode(9, INPUT).
C) Sustituir digitalWrite(9, HIGH) por digitalRead(9).
D) Cambiar el pin del LED amarillo del 9 al 2.
PARTE III. PRÁCTICA DEL PULSADOR CON ARDUINO
15. En la práctica del pulsador, ¿qué diferencia existe entre el pulsador y el LED?
A) Ambos funcionan como entradas porque reciben corriente eléctrica.
B) El LED es una entrada digital y el pulsador es una salida digital.
C) Ambos son salidas digitales porque están conectados a Arduino.
D) El pulsador funciona como entrada y el LED como salida.
16. Observa el siguiente código:
int estado = digitalRead(2);

if (estado == HIGH) {
  digitalWrite(8, HIGH);
} else {
  digitalWrite(8, LOW);
}
Si utilizamos un pulsador con resistencia pull-down, ¿qué sucede cuando lo presionamos?
A) El LED se apaga porque el pulsador interrumpe la señal digital.
B) El LED se enciende porque la lectura del pulsador cambia a HIGH.
C) El LED comienza a parpadear automáticamente cada segundo.
D) Arduino cambia el pin 2 de entrada a salida.
17. ¿Para qué utilizamos una resistencia pull-down en un circuito con pulsador?
A) Para aumentar la corriente que recibe el pulsador cuando se presiona.
B) Para evitar que el LED permanezca encendido durante mucho tiempo.
C) Para mantener un nivel lógico LOW definido cuando el pulsador no está presionado.
D) Para convertir el pulsador en una salida analógica.
18. ¿Qué diferencia existe entre configurar un pulsador con INPUT y con INPUT_PULLUP?
A) INPUT permite utilizar una resistencia externa y INPUT_PULLUP activa una resistencia interna que mantiene el pin en HIGH cuando el pulsador está abierto.
B) INPUT funciona solamente con señales analógicas y INPUT_PULLUP con señales digitales.
C) INPUT_PULLUP permite conectar directamente un motor al pulsador.
D) Ambas configuraciones funcionan igual y siempre necesitan una resistencia pull-down externa.
19. ¿Qué significa el operador == dentro de la siguiente condición?
if (estado == HIGH)A) Asigna el valor HIGH a la variable estado.
B) Configura el pin como salida digital.
C) Repite el programa mientras Arduino esté encendido.
D) Compara el valor de estado con HIGH para determinar si se cumple la condición.
20. Un alumno conecta correctamente un pulsador utilizando INPUT_PULLUP y GND. ¿Qué valor normalmente leerá Arduino cuando el pulsador esté presionado?
A) HIGH, porque el pulsador activa una resistencia interna.
B) LOW, porque al presionarlo conecta el pin a tierra.
C) Un valor analógico entre 0 y 1023.
D) HIGH y LOW alternadamente, aunque el pulsador permanezca presionado.
PARTE IV. MÓDULO L298N Y MOTORES DE CORRIENTE DIRECTA
21. ¿Cuál es la función principal del módulo puente H L298N?
A) Almacenar energía eléctrica para alimentar Arduino durante varias horas.
B) Convertir señales digitales en información para el monitor serial.
C) Controlar el sentido de giro y la alimentación de motores de corriente directa.
D) Medir la distancia entre el carro robótico y los obstáculos.
22. ¿Qué función cumplen las terminales IN1, IN2, IN3 e IN4 del módulo L298N?
A) Reciben señales de control para determinar el funcionamiento y sentido de giro de los motores.
B) Se utilizan exclusivamente para conectar las terminales positivas de los motores.
C) Proporcionan alimentación de 5 V directamente a todos los componentes del carro.
D) Permiten conectar sensores analógicos para medir la velocidad del vehículo.
23. ¿Cuál es la función de las terminales OUT1, OUT2, OUT3 y OUT4 del L298N?
A) Recibir instrucciones de programación desde el puerto USB.
B) Medir el voltaje disponible en las baterías.
C) Conectar los sensores de movimiento del carro.
D) Proporcionar las conexiones de salida hacia los motores.
24. ¿Por qué debemos conectar el GND de Arduino con el GND del módulo L298N?
A) Para aumentar la velocidad de los motores.
B) Para establecer una referencia eléctrica común entre las señales de control.
C) Para evitar que los motores consuman corriente eléctrica.
D) Para convertir el voltaje de las baterías en una señal PWM.
25. En un canal del L298N, ¿qué ocurre normalmente cuando IN1 está en HIGH e IN2 en LOW, con el canal habilitado?
A) El motor permanece detenido porque ambas entradas son diferentes.
B) El motor cambia automáticamente de velocidad cada segundo.
C) El motor gira en un sentido determinado por su conexión eléctrica.
D) El módulo desconecta la alimentación del motor.
PARTE V. CONTROL DEL CARRO ROBÓTICO CON ARDUINO
Para las siguientes preguntas, considera que utilizamos dos motores de corriente directa conectados al módulo L298N.
Las conexiones de control son:
| Arduino UNO | L298N |
|---|---|
| Pin 8 | IN1 |
| Pin 9 | IN2 |
| Pin 10 | IN3 |
| Pin 11 | IN4 |
Los canales ENA y ENB permanecen habilitados mediante sus jumpers.
Considera también que los motores están conectados de manera que las combinaciones HIGH–LOW hacen avanzar el carro y LOW–HIGH lo hacen retroceder.
26. Observa el siguiente código:
digitalWrite(8, HIGH);
digitalWrite(9, LOW);
digitalWrite(10, HIGH);
digitalWrite(11, LOW);
¿Qué movimiento realizará el carro?
A) Avanzará hacia adelante porque ambos motores giran en el sentido establecido para avanzar.
B) Retrocederá porque ambos motores reciben señales diferentes.
C) Girará sobre su propio eje porque los motores trabajan en sentidos opuestos.
D) Permanecerá detenido porque solamente se activan dos entradas.
27. ¿Cuál de las siguientes combinaciones permite que el carro retroceda?
A)
digitalWrite(8, HIGH);
digitalWrite(9, LOW);
digitalWrite(10, HIGH);
digitalWrite(11, LOW);
B)
digitalWrite(8, LOW);
digitalWrite(9, LOW);
digitalWrite(10, LOW);
digitalWrite(11, LOW);
C)
digitalWrite(8, HIGH);
digitalWrite(9, LOW);
digitalWrite(10, LOW);
digitalWrite(11, HIGH);
D)
digitalWrite(8, LOW);
digitalWrite(9, HIGH);
digitalWrite(10, LOW);
digitalWrite(11, HIGH);
28. ¿Qué sucede si enviamos LOW a las cuatro entradas IN1, IN2, IN3 e IN4 del módulo L298N?
A) Ambos motores aumentan su velocidad.
B) Los motores dejan de recibir una orden de giro y el carro se detiene, aunque puede continuar desplazándose brevemente por inercia.
C) El carro retrocede durante un segundo.
D) Los motores cambian automáticamente de sentido.
29. Analiza el siguiente fragmento de código:
// Avanzar
digitalWrite(8, HIGH);
digitalWrite(9, LOW);
digitalWrite(10, HIGH);
digitalWrite(11, LOW);

delay(3000);

// Detener
digitalWrite(8, LOW);
digitalWrite(9, LOW);
digitalWrite(10, LOW);
digitalWrite(11, LOW);

delay(1000);
¿Cuál es el comportamiento del carro?
A) Avanza un segundo y retrocede tres segundos.
B) Avanza tres segundos y después cambia inmediatamente de dirección.
C) Avanza durante tres segundos y después permanece detenido durante un segundo.
D) Permanece detenido tres segundos y después avanza un segundo.
30. Durante una práctica, un alumno observa que el carro avanza correctamente, pero al programar el movimiento de retroceso uno de los motores continúa girando hacia adelante.
¿Cuál es la primera revisión más adecuada?
A) Verificar las instrucciones digitalWrite() de IN1, IN2, IN3 e IN4 y comprobar que ambos motores reciban las señales necesarias para invertir su giro.
B) Aumentar el tiempo de delay() para que el motor tenga más tiempo de reaccionar.
C) Cambiar todas las instrucciones pinMode() por INPUT.
D) Desconectar la tierra común entre Arduino y el módulo L298N.
ACTIVIDAD PRÁCTICA COMPLEMENTARIA
Reto 1. Semáforo
Modifica el código del semáforo para que funcione con los siguientes tiempos:
| LED | Tiempo |
|---|---|
| Verde | 5 segundos |
| Amarillo | 2 segundos |
| Rojo | 4 segundos |
Pregunta de reflexión: ¿Qué instrucciones debes modificar para cambiar los tiempos sin alterar las conexiones?
Reto 2. Pulsador
Diseña un programa que permita encender un LED únicamente cuando se presione un pulsador.
Identifica las siguientes instrucciones:
pinMode()digitalRead()digitalWrite()ifelse
Pregunta de reflexión: ¿Qué sucedería si eliminamos la instrucción else del programa de ejemplo?
Reto 3. Carro robótico
Programa un carro con Arduino y L298N para que realice la siguiente secuencia:
- Avanzar durante 3 segundos.
- Detenerse durante 1 segundo.
- Retroceder durante 3 segundos.
- Detenerse durante 2 segundos.
Pregunta de reflexión: ¿Por qué es necesario invertir las señales de control de ambos motores para cambiar el sentido de desplazamiento del carro?
RECOMENDACIONES PARA EL EXAMEN
Antes de presentar tu evaluación, asegúrate de comprender:
- La función de Arduino UNO y su microcontrolador.
- La diferencia entre entradas y salidas digitales.
- Las funciones
setup(),loop(),pinMode(),digitalWrite(),digitalRead()ydelay(). - El significado de HIGH, LOW, INPUT y OUTPUT.
- El funcionamiento del semáforo y sus conexiones.
- La lectura de pulsadores mediante condiciones.
- El funcionamiento del módulo puente H L298N.
- Las instrucciones necesarias para avanzar, retroceder y detener un carro robótico.
- La interpretación de fragmentos de código.
Recuerda: Lo más importante no es memorizar los programas, sino comprender cómo funcionan y cómo utilizarlos para controlar componentes electrónicos.
Profe Juan de Dios
Electrónica, Arduino y Robótica Educativa
profejuandedios.com
CLAVE DE RESPUESTAS CORRECTAS
Uso del docente
| Pregunta | Respuesta | Pregunta | Respuesta | Pregunta | Respuesta |
|---|---|---|---|---|---|
| 1 | C | 11 | D | 21 | C |
| 2 | A | 12 | B | 22 | A |
| 3 | D | 13 | C | 23 | D |
| 4 | B | 14 | A | 24 | B |
| 5 | C | 15 | D | 25 | C |
| 6 | A | 16 | B | 26 | A |
| 7 | D | 17 | C | 27 | D |
| 8 | B | 18 | A | 28 | B |
| 9 | C | 19 | D | 29 | C |
| 10 | A | 20 | B | 30 | A |
Valor sugerido: 30 aciertos, equivalentes al 100 %.
Nota para el docente: Las preguntas 26 a 30 utilizan las conexiones y el sentido de giro definidos en la guía. Si los motores están conectados con la polaridad invertida, sus movimientos físicos también pueden invertirse.
Recomendación de publicación: Coloca la clave de respuestas en un documento separado si deseas que los alumnos resuelvan la guía de manera independiente.